この記事のポイント
くみき
こんな課題ありませんか
- ドローン測量の誤差が実際どのくらいなのか、目安を数字で説明できない
- 公共測量や出来形管理の基準を満たせるのか、不安で導入に踏み切れない
- 標定点・RTK・飛行高度など、精度を上げるために何を優先すべきかわからない
水平・高さ精度の目安と誤差の原因を整理したうえで、目的別に求められる精度、精度を高める具体策、写真測量とレーザー測量の違い、公共測量の基準までわかります。
水平・高さ精度の目安と誤差の原因を整理したうえで、目的別に求められる精度、精度を高める具体策、写真測量とレーザー測量の違い、公共測量の基準までわかります。
ドローン測量の導入を検討していると、「実際の精度はどのくらいなのか」「公共測量や出来形管理の基準を満たせるのか」という疑問が出てきますよね。
実際は、適切な機材や運用方法を用いることで、ドローン測量でも公共工事や出来形管理に対応できる精度を確保できるようになっています。
この記事では、精度の基本的な考え方から誤差の目安、精度を高める具体的な方法まで順を追って解説していきます。
ドローン測量の「精度」とは、測定した位置や高さが実際の値からどのくらいズレているかを示す指標です。
水平方向と高さ方向で求められる水準が異なるため、それぞれの意味を正しく理解しておきましょう。
精度とは、ひとことで言えば「測った値が実際の値にどれだけ近いか」ということです。
たとえば現地の杭の位置を測量したとき、その結果が実際の位置から5cm以内に収まれば「精度±5cm」と表現します。誤差が小さいほど精度が高い、というシンプルな関係です。
ドローン測量では、機体が空中を飛行しながらGNSS(衛星測位システム)と撮影画像をもとに地形データを生成するため、地上でトータルステーションを使う測量とは誤差の発生メカニズムが異なります。
トータルステーションが「特定の点をピンポイントで精密に測る」のに対し、ドローン測量は「数百万〜数千万点の集合体(点群)として面を捉える」という特徴があります。
「どのくらいのズレまで許容できるか」を用途ごとに把握しておくと、機材選定や外注先との仕様確認がスムーズになります。
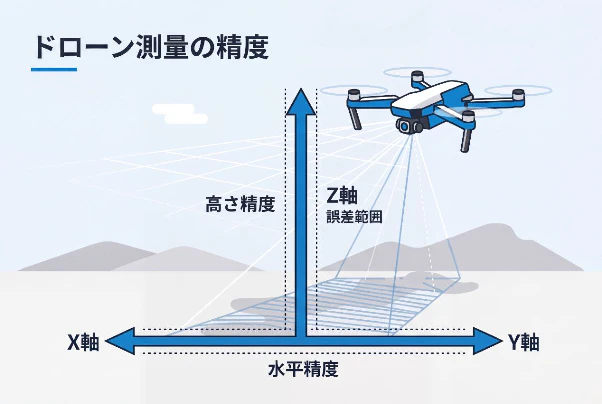
測量精度は「水平精度(XY方向)」と「高さ精度(Z方向)」に分けて評価します。
ドローン測量では一般的に、水平精度よりも高さ精度のほうが誤差が出やすい傾向があります。
これは、空中から斜めに撮影した画像から高さを算出する構造上、カメラのレンズ歪みやGNSSの垂直方向の測位誤差の影響を受けやすく、 垂直方向のズレが生じやすいためです。
「UAVを用いた公共測量マニュアル(案)」では、測量精度を「検証点の座標値と三次元点群が示す座標値のX・Y・Z各成分の較差の許容範囲」と定義しています。
公共測量や起工測量・出来形管理では、水平と高さそれぞれの許容誤差を個別にクリアする必要があるため、発注仕様書で要求精度を事前に確認することが大切です。
特に高さのズレは、のちの土量(体積)計算において「面積×高さの誤差」の分だけ大きな数量の乖離となって跳ね返ってくるため、水平方向よりもシビアな確認が求められます。
ひと口にドローン測量といっても、機材の種類や計測方法によって精度は大きく異なります。
特にRTKやGCPを活用した測量では、公共測量やi-Constructionで求められる精度基準を満たせるケースも珍しくありません。
まず方式別の目安を表で示し、そのあと各方式の特徴をまとめます。
測量方式 | 水平精度の目安 | 高さ精度の目安 | 主な用途 |
|---|---|---|---|
通常の写真測量(GCP・RTKなし) | ±10〜数十cm | ±15〜数十cm | 概略把握・広域スキャン |
RTK対応ドローン測量 | ±2〜5cm程度 | ±3〜7cm程度 | 起工・出来形管理 ※検証点の設置が必要 |
GCP(地上基準点)併用 | ±2〜5cm程度 | ±3〜5cm程度 | 公共測量・土量管理 |
UAVレーザー測量(LiDAR) | ±5cm前後 | ±3〜5cm程度 | 樹木下・法面の詳細計測 |
出典:UAVを用いた公共測量マニュアル(案)|北陸地方整備局
RTKもGCPも使わない一般的な写真測量では、機体のGNSS誤差がそのまま成果に反映されてしまいます。
飛行高度100m前後で撮影した場合、水平方向に±10〜数十cm、高さ方向はさらに大きくなるケースがあります。これはドローンに搭載されている通常のGNSS(単独測位)が、上空の電離層や対流圏による電波遅延、山間部でのマルチパス(電波の反射)などの影響を直接受けてしまうためです。
スマホのGPSでよくあるケースと同じように、周囲の地形や電波の状態次第では数メートル単位のズレが起きることも。
この方式は「広い範囲をざっくり把握したい」「現状地形の傾向をつかみたい」といった用途には使えますが、土量管理や出来形検査のような精度要求には応えられません。
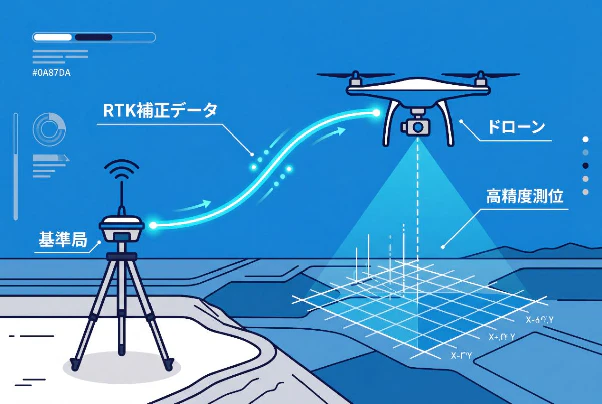
RTK(リアルタイムキネマティック)は、基準局からの補正データをリアルタイムで受信しながら飛行する測位方式です。
自前の固定局を現場に立てる手法のほか、携帯電波を介して電子基準点からの補正データを受け取るネットワークRTK(VRS方式)もよく使用されています。
標定点(GCP)を設置しなくても水平±2〜5cm程度の精度を出せるため、現場での事前準備を大幅に減らせます。
ただし、出来形管理等に用いる場合は、成果物の信頼性を担保するために精度確認用の「検証点(チェックポイント)」の設置が必須となる点に注意が必要です。また、基準局との通信が不安定な環境や、上空の衛星配置が悪いタイミングでは精度が低下します。
RTKだからといって条件を問わずに高精度が保証されるわけではなく、後述のPPK処理(後処理キネマティック) との使い分けを含めた運用設計が必要です。
地上基準点(GCP:Ground Control Point)は、座標既知の点をフライト前に現場に配置し、写真測量の補正に使う手法です。
適切な配置と数を守れば水平・高さともに±3〜5cm程度まで追い込めます。
UAV公共測量マニュアルでも、土量管理における精度目標として平面・高さともに最大0.05m(5cm)が示されており、GCPを正しく運用することで公共工事の出来形管理や公共測量で求められる精度基準への対応も可能です。
デメリットは、GCP設置・測定の手間がかかる点です。
特に広大な現場や危険箇所が多い地形では、設置だけで半日以上かかることもあります。
そのため最近では、RTKと組み合わせてGCP(標定点)の数を大幅に絞る、またはゼロにして検証点のみで管理する運用もされています。
LiDAR(ライダー)センサーを搭載したUAVは、レーザーパルスを照射して点群データを取得します。
写真測量との最大の違いは、草木が茂った斜面や法面でも地表面のデータを取れること。樹冠の隙間からレーザーが通り抜けるため、植生に覆われた現場でも精度の高い地形モデルを作れます。
また、写真測量のように太陽光の影響を受けないため、日陰や逆光、あるいは夜間でも正確な計測が可能です。
精度は機器や運用条件によりますが、高さ方向で±3〜5cm程度が目安です。
ただし機器コストが写真測量より高く、点群処理のノウハウも求められます。
「現地で丁寧に飛ばしたはずなのに、後からズレが発覚した」といったケースには、たいてい見落とされがちな共通の原因があります。
ドローンが自機位置を把握するために使うGNSS(GPSなどの衛星測位システム)は、単独測位の状態では水平方向に数メートル単位のズレが生じることがどうしても避けられません。
RTKやPPKによるリアルタイム補正、あるいは対空標識(GCP)を適切に配置しないまま飛行すると、この誤差がそのまま点群データに反映されてしまいます。
受信衛星数が少ない谷間や、電波環境が悪い現場では測位品質(FIX率)がさらに落ちるため、飛行前にGNSSの受信状態や、上空の衛星配置の指標である「DOP値」を確認することが重要です。
高度を上げれば1フライトで広範囲をカバーできますが、地上分解能(GSD:1画素で表現する地面の大きさ )は低下してしまいます。
具体的な表現で記載すると、高度50mと100mでは、写真1画素が表す実際の地面サイズが2倍違います。
出来形管理要領(土工編) では地上画素寸法を1cm/画素以内と定めており、高高度飛行では基準を満たせない可能性があります。また起伏の激しい山間部などでは、地面との距離を一定に保つ「地形追従(地表追従)飛行」を設定しないと、意図せず高度が高くなってしまい、誤差の原因になります。
現場の広さと要求精度を照らし合わせ、飛行高度は余裕をもって低めに設定するほうが安全です。
写真測量は複数枚の写真を重ね合わせて3次元モデルを作る仕組みです。
隣り合う写真の重複率(ラップ率)が低いと共通の特徴点が減り、マッチングが不安定になります。※国土交通省の要領では進行方向のラップ率を最低90%以上と定めています。
なおドローンの飛行速度が速すぎる場合はシャッターを切るインターバル(間隔)が追いつかずにラップ率が落ちてしまうことがあるので、注意が必要です。
また横風で機体が流された場合、意図せずラップ率が落ちているのもよくあるケースです。
樹木や建物の影に入った地面は上空カメラから捉えられず、点群に穴が開いたり、ソフトウェアの補完処理によってモデルが歪んだりします。
林縁に接した造成現場や、仮設物が密集した工事現場で起こりやすいパターンです。
こうした箇所は斜め撮影(アブリック撮影) を追加するか、トータルステーションによる地上測量を組み合わせることで補います。
「ドローンだけで完結できる」と思い込んでいると、死角の処理を見落とすことになります。
機体が風で流されたり振られたりしている状態でシャッターが切られると、写真に被写体ブレが生じます。ブレた写真は特徴点の検出精度が極端に落ち、それが積み重なると点群全体の品質が大きく低下します。
稜線部や海岸沿いなど突風が出やすい現場では、シャッタースピードを早めに設定するか、飛行計画の段階から撮影日時の選定を慎重にする必要があります。
飛行後の処理工程でもズレは生まれます。
写真のマッチングが不安定な箇所では点群にノイズ(浮遊点など) が混じり、地表モデルの平滑化処理で微小な高さのズレが発生することがあります。
また水面・ガラス・金属面など反射率が高い素材は、写真測量でもLiDARでも誤検出が起きやすいポイントです。
処理結果をフィルタリングや目視確認なしに数量計算へ流すと、大きな誤差を見落としたまま進んでしまうので注意が必要です。
ドローン測量に必要な精度は、業務の目的によって大きく異なります。「とにかく高精度」を追うのではなく、用途に見合った精度水準を把握したうえで機材や手法を選びましょう。
計画立案や現場の事前確認など、社内資料として使う簡易的な測量では、精度の要件は比較的ゆるやかです。
平面・高さともに±10〜30cm程度の誤差が許容されるケースが多く、法令上の精度基準が定められているわけでもありません。
この用途であればGCPなしのGNSS単独測位でも対応できる場面があります。
ただし実務上の注意点として、GCP(標定点)もRTKも使用しない完全な「GNSS単独測位」でドローンを飛ばした場合、実際には水平で数メートル、高さ方向では十数メートルといった大きな誤差が発生することもあります。
また後工程で出来形管理や公共測量に転用する予定があるなら、最初から高精度で取得しておくほうが手戻りを防げます。
i-Constructionの工事で使うUAV空中写真測量には、明確な精度基準があります。
出来形管理要領(土工編)では、計測点群データの測定精度が±5cm以内であることを精度確認試験で確かめるよう定めています。
また精度だけでなく、「1平方メートルあたり何点以上の点群密度が必要か」といったデータ密度の基準も設けられています。
出典:空中写真測量(無人航空機)を用いた出来形管理要領(土工編)|北陸地方整備局
起工測量や土量計算でも同水準が求められる場面が多く、RTKまたはPPKと適切なGCP配置が前提です。
盛土や切土の体積を正確に把握するには高さ精度が特に重要で、数センチのズレが大きな土量誤差につながります。
国土地理院が定める作業規程の準則に基づき、UAV写真測量は地図情報レベルごとに精度水準が決まっています。
たとえば地形図の作成によく使われる 「地図情報レベル500」では、製品仕様として平面位置の精度が±25cm以内、標高は±12cm以内と定められています。
地図情報レベルが大きくなるほど求められる精度はゆるやかになりますが、都市部の詳細図や土木設計に使う成果物は500〜1000レベルが多く、現場では高い精度が求められます。
こうした基準を見ると厳しく感じるかもしれませんが、RTK対応機やGCPを適切に活用したドローン測量であれば十分に対応可能な水準です。実際に公共工事やインフラ整備の現場でも広く活用されています。
精度を高めるには、誤差の発生源を一つひとつ断つことが基本です。
前章で挙げた原因に対し、それぞれ有効な対策があります。
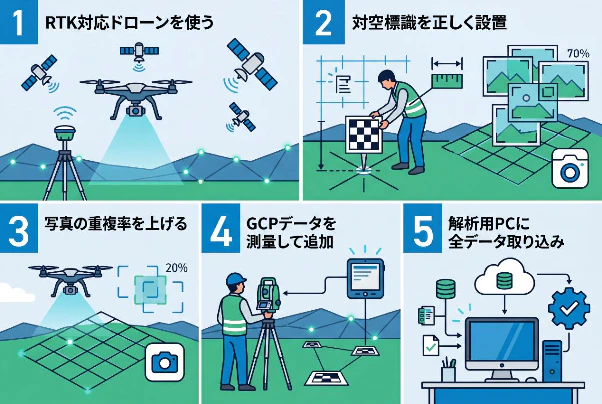
RTKは基準局からリアルタイムに補正データを受け取る仕組みです。単独測位では数メートルに及ぶGNSS誤差を、数センチ台まで圧縮できます。
結果として、後処理でGCPだけに頼る必要がなくなり、少ない地上作業でも高い絶対精度を実現できます。
基準局が用意できない現場、たとえば山間部で通信が途切れやすい現場では、 PPK(後処理キネマティック)で同等の補正を行う方法もあります。どちらも「飛行中に正確な座標を取得する」という点では同じ考え方です。
GCPは写真測量の座標系を地上の既知点に結びつける役割を担います。
設置することで、空中から撮影した画像群が現実の座標に「固定」され、モデル全体の歪みを補正できます。
配置の目安は撮影範囲の四隅と中央に最低5点。
RTKドローンと組み合わせる場合は検証点として活用する運用が一般的です。対空標識の大きさや形状が明確でないとマッチング精度が下がるため、測量マニュアルの規定に沿った材質・サイズを選んでください。
重複率(ラップ率)を上げると、同じ地点を複数の角度から撮影することになります。点群生成時のマッチング点数が増え、三次元形状の復元精度が向上します。
ただし、重複率を高めるほど撮影枚数は指数関数的に増加し、結果としてPCでの処理時間も延びます。そのため、現場の要求精度に合わせて最適な重複率を設定し、不必要に高くしすぎないことも現場効率化のうえでは意識したいポイントです。
飛行高度が低いほどGSD(地上サンプリング距離)が小さくなり、写真1枚あたりの解像度が上がります。高度50mと100mでは、GSDは単純計算で2倍変わります。
解像度が高い=地面がはっきりと写っている状態であるほど、ソフトウェアが特徴点を見つけやすくなり、結果として3Dモデルの精度が上がります。
ただし低高度飛行は1フライトで撮影できる面積が狭まるため、結果的に広い現場では飛行回数が増えます。
出来形管理なら高度50〜70m程度が精度と効率のバランスが取りやすい帯域です。
現場の広さ・要求精度・電池残量を総合して高度を決めていくことが重要です。
検証点(チェックポイント)はGCPとは別に用意する既知点です。
GCPが3Dモデルの精度を「作る(補正する)」ためのものだとすると、検証点は出来上がたモデルの精度を「確かめる」ためのものと捉えると理解しやすいでしょう。
検証点のデータは3Dモデルの補正計算には使わず、完全に独立した目として使用することで、3Dモデルの精度を評価できるようになります。
出来上がった点群と検証点の座標を比較し、要求精度の範囲に収まっているかを事後的に確認します。
国土交通省のi-Construction基準でも、精度確認のための計測点を別途設けることが義務付けられています。
作業が終わった後に「精度が出ていなかった」と発覚しないよう、検証点の確認は成果物提出前の必須工程と考えてください。
出典:3次元計測技術を用いた出来形管理要領(案)|国土交通省
「どちらが高精度か」という問いより、「どの現場に向いているか」で選ぶ、というのが正しい考え方です。
比較項目 | 写真測量(SfM) | レーザー測量(LiDAR) |
|---|---|---|
水平精度の目安 | ±3〜5cm(RTK使用時) | ±3〜5cm |
高さ精度の目安 | ±3~5cm | ±3〜5cm |
植生下の計測 | 困難(地表面を捉えにくい) | 可能(レーザーが葉の隙間を透過) |
苦手な被写体 | 特徴(模様)のない砂地やコンクリート | 水溜まりや鏡面(レーザーが乱反射する) |
照明・天候の影響 | 受けやすい(逆光・曇天で品質低下) | 受けにくい |
導入コスト | 比較的低い | 高い(センサー本体が高額) |
向いている現場 | 開けた切土・盛土、造成地 | 森林・林道、植生が多い斜面 |
開けた造成地や土工現場であれば、写真測量でもRTKと適切なGCPを組み合わせることで出来形管理に必要な精度は十分に確保できます。
実際には、公共工事の起工測量や出来形管理でも写真測量が広く採用されており、多くの現場で要求精度を満たしています。
一方、樹木が密生した山地や林道では写真だけでは地表面が見えないため、レーザー測量でなければ正確な地形を把握できません。
レーザー測量であれば、地表面の模様に関係なく、アクティブに距離を測定できるため、均一な構造物の計測にも強みを発揮します
コストと現場条件を照らし合わせて選ぶのが現実的です。
公共測量でドローンを使う場合、国土地理院が策定したマニュアルに沿って精度管理が求められます。
裏を返せば、ドローン測量はすでに公共測量での活用を前提とした制度や基準が整備されており、適切な手順で実施すれば公共工事にも対応できる測量手法として広く活用されています。
国土地理院は以下の2つのマニュアルを公開しており、写真測量・レーザー測量それぞれの作業手順や精度管理の方法を定めています。
これらは測量法に基づく作業規程の準則と整合する形で運用されています。
出典:マニュアル・要領等のダウンロード|国土地理院、UAVを用いた公共測量マニュアル(案)|国土地理院
精度の確認には、以下の2点が求められます。
許容される誤差は地図情報レベルによって変わり、成果品の仕様書にもとづいて各作業機関が管理する仕組みです。
発注者は、仕様書に記載された精度要件と、受注側が提出する精度管理表の内容を照合することで、成果を確認できます。
また、公共測量として正式に役所へ納品するためには、事前に「公共測量計画書」を提出し、最終的に(公社)日本測量協会などの第三者機関による成果審査をパスする必要があります。
今回はドローン測量の「精度」をテーマにお伝えしました。
精度の高い測量データを取得できても、その後の処理や共有に手間がかかれば、現場の生産性はなかなか上がりません。
例えば、ドローン測量で得られた点群データは、ファイルサイズが大きく、専用ソフトがないと開けないことも少なくありません。オルソ画像や3Dモデルを発注者や協力会社と共有しようとすると、データの受け渡しだけで一仕事になります。
また、点群データやオルソ画像を作成した後の作業を別のツールを使って行う必要があるなど、データを移動する手間もかかります。
高精度なデータを取れたとしても、その後の処理フローがボトルネックになっているケースは現場でよく見られます。
こうした課題をまるっと解消できるのが、「くみき」です。
撮影データをアップロードするだけで点群・オルソ・3Dモデルの生成が完了し、ブラウザ上でそのままデータを解析・比較・確認・共有できます。
また、盛土・切土の土量比較は数秒で完了し、国土交通省指定フォーマットに対応した精度管理レポートもワンクリックで自動生成。先述した「検証点(チェックポイント)」を用いた精度確認や、それに基づく帳票作成もクラウド上でスムーズに行えるため、手作業による計算ミスや書類作りの負担を大幅に軽減できます。
現場調査・測量工数を最大95%削減、生産性は最大9倍という実績も持つサービスです。
測量の精度を高める取り組みと、データ活用の効率化をセットで進めることが、現場全体の生産性向上につながります。
UAV導入や外注選定を検討しているなら、ぜひ「くみき」を活用した内製化も視野に入れてみてください。